Chapitre 08 — Équations différentielles
Corrections détaillées et repliables pour chaque exercice du chapitre. Cliquer sur « Voir la correction » pour dérouler le corrigé. La mention à côté du titre (Socle, Consolidation, Approfondissement, Défi CIRA) indique le niveau de difficulté, du plus accessible au plus exigeant.
1. Équations différentielles linéaires du premier ordre — le cours
Soient \(a\) et \(b\) deux réels, \(a\neq0\). L'équation \((E_0):ay'+by=0\) a pour solutions générales sur \(\mathbb{R}\) : \(y_0(x)=Ke^{-(b/a)x}\), \(K\) réel quelconque. Pour \((E):ay'+by=c\) (\(c\) constant), on cherche une solution particulière \(y_p\) constante : \(by_p=c\), donc \(y_p=c/b\). Les solutions générales de \((E)\) sont alors \(y=y_0+y_p\). Une condition initiale \(y(x_0)=y_0\) détermine l'unique valeur de \(K\) correspondante.
Résoudre \((E):4y'-y=10\) telle que \(y(0)=6\).
Étape 1 — sans second membre : \(4y'-y=0\), \(a=4\), \(b=-1\), \(-b/a=1/4\), donc \(y_0(x)=Ke^{x/4}\).
Étape 2 — solution particulière constante : \(4\times0-y_p=10\Rightarrow y_p=-10\).
Étape 3 — solution générale : \(y(x)=Ke^{x/4}-10\).
Étape 4 — condition initiale \(y(0)=6\) : \(K-10=6\Rightarrow K=16\).
LA solution est : \(y(x)=16e^{x/4}-10\).
On considère \((E):5y'-6y=6\) sur \(\mathbb{R}\).
1. Résoudre \((E_0):5y'-6y=0\).
2. Trouver la fonction constante \(f\), solution particulière de \((E)\).
3. En déduire les solutions de \((E)\) sur \(\mathbb{R}\).
4. Déterminer la solution de \((E)\) telle que \(y(0)=2\).
Voir la correction
1. \(a=5\), \(b=-6\), \(-b/a=6/5\) : \(y_0(x)=Ke^{6x/5}\).
2. \(5\times0-6f=6\Rightarrow f=-1\) : \(f(x)=-1\).
3. \(y(x)=Ke^{6x/5}-1\).
4. \(y(0)=2\) : \(K-1=2\Rightarrow K=3\). \(y(x)=3e^{6x/5}-1\).
\((E):2\dfrac{dx(t)}{dt}-3x(t)=9t-12\).
1. Résoudre \(2\dfrac{dx(t)}{dt}-3x(t)=0\).
2. Déterminer \(A\), \(B\) tels que \(f(t)=At+B\) soit solution particulière de \((E)\).
3. En déduire les solutions générales de \((E)\).
Voir la correction
1. \(a=2\), \(b=-3\), \(-b/a=3/2\) : \(x_0(t)=Ke^{3t/2}\).
2. \(f'(t)=A\), donc \(2A-3(At+B)=9t-12\Leftrightarrow-3At+(2A-3B)=9t-12\). Par identification : \(-3A=9\Rightarrow A=-3\) ; \(2A-3B=-12\Rightarrow-6-3B=-12\Rightarrow B=2\). \(f(t)=-3t+2\).
3. \(x(t)=Ke^{3t/2}-3t+2\).
\((E):y'-y=-\dfrac{e^x}{x^2}\) sur \(\mathbb{R}^{+*}\).
1. Résoudre l'équation sans second membre associée.
2. Vérifier que \(g(x)=\dfrac{e^x}{x}\) est une solution particulière de \((E)\).
3. En déduire les solutions de \((E)\) sur \(\mathbb{R}^{+*}\).
Voir la correction
1. \(a=1\), \(b=-1\), \(-b/a=1\) : \(y_0(x)=Ke^x\).
2. \(g'(x)=\dfrac{e^x\cdot x-e^x}{x^2}=\dfrac{e^x(x-1)}{x^2}=\dfrac{e^x}{x}-\dfrac{e^x}{x^2}\). Donc \(g'(x)-g(x)=\dfrac{e^x}{x}-\dfrac{e^x}{x^2}-\dfrac{e^x}{x}=-\dfrac{e^x}{x^2}\) : c'est bien vérifié.
3. \(y(x)=Ke^x+\dfrac{e^x}{x}\) sur \(\mathbb{R}^{+*}\).
2. Applications CIRA — équations du premier ordre
Un fil électrique parcouru par un courant constant s'échauffe par effet Joule. \(f(t)\) est sa température (°C) à l'instant \(t\) (s), sur \([0\,;+\infty[\), avec \(f(0)=18\). \(f\) est solution de \((E):y'+0{,}05y=2\).
1.a. Résoudre \((E_0):y'+0{,}05y=0\).
1.b. Vérifier que \(g(t)=40\) est une solution particulière de \((E)\).
1.c. En déduire les solutions de \((E)\) sur \([0\,;+\infty[\).
2. Déterminer l'expression de \(f\) vérifiant \(f(0)=18\).
Voir la correction
1.a. \(a=1\), \(b=0{,}05\), \(-b/a=-0{,}05\) : \(y_0(t)=Ke^{-0{,}05t}\).
1.b. \(0{,}05\times40=2\) : c'est vérifié.
1.c. \(y(t)=Ke^{-0{,}05t}+40\).
2. \(f(0)=18\) : \(K+40=18\Rightarrow K=-22\). \(f(t)=-22e^{-0{,}05t}+40\). La température part de 18 °C et converge vers 40 °C — le régime permanent thermique du conducteur.
\(f(t)\) est la distance parcourue (km) par un wagon à l'instant \(t\) (min), sur \([0\,;3]\), avec \(f(0)=0\). \(f\) est solution de \((E):y'-0{,}2y=3t\).
1. Résoudre \((E_0):y'-0{,}2y=0\).
2. Vérifier que \(g(t)=-15t-75\) est une solution de \((E)\).
3. En déduire l'ensemble des solutions de \((E)\).
4. Déterminer \(f\) vérifiant \(f(0)=0\).
Voir la correction
1. \(a=1\), \(b=-0{,}2\), \(-b/a=0{,}2\) : \(y_0(t)=Ke^{0{,}2t}\).
2. \(g'(t)=-15\). \(g'-0{,}2g=-15-0{,}2(-15t-75)=-15+3t+15=3t\) : vérifié.
3. \(y(t)=Ke^{0{,}2t}-15t-75\).
4. \(f(0)=0\) : \(K-75=0\Rightarrow K=75\). \(f(t)=75e^{0{,}2t}-15t-75\).
3. Équations différentielles linéaires du second ordre — le cours
\((E_0):ay''+by'+cy=0\), équation caractéristique \(ar^2+br+c=0\), discriminant \(\Delta\) (\(\lambda,\mu\) constantes réelles) :
| Signe de \(\Delta\) | Racines | Solutions générales sur \(\mathbb{R}\) |
|---|---|---|
| \(\Delta>0\) | \(r_1,r_2\) réelles distinctes | \(f(x)=\lambda e^{r_1x}+\mu e^{r_2x}\) |
| \(\Delta=0\) | racine double \(r\) | \(f(x)=(\lambda x+\mu)e^{rx}\) |
| \(\Delta<0\) | \(r_1=\alpha+i\beta\), \(r_2=\alpha-i\beta\) | \(f(x)=(\lambda\cos(\beta x)+\mu\sin(\beta x))e^{\alpha x}\) |
Pour \((E):ay''+by'+cy=d(x)\), on cherche \(y_p\) en suivant la forme indiquée dans l'énoncé. Solutions générales : \(y=y_0+y_p\). Deux conditions initiales \(y(x_0)=y_0\) et \(y'(x_0)=y_0'\) déterminent \(\lambda\) et \(\mu\).
Résoudre \((E):y''-3y'+2y=8x^2-24x\) telle que \(f(0)=0\) et \(f'(0)=0\).
Étape 1 : \(r^2-3r+2=0\), \(\Delta=9-8=1>0\), \(r_1=1\), \(r_2=2\) : \(y_0(x)=\lambda e^x+\mu e^{2x}\).
Étape 2 : on cherche \(g(x)=ax^2+bx+c\). \(g''-3g'+2g=2ax^2+(-6a+2b)x+2a-3b+2c=8x^2-24x\) donne \(a=4\), \(b=0\), \(c=-4\) : \(g(x)=4x^2-4\).
Étape 3 : \(y(x)=\lambda e^x+\mu e^{2x}+4x^2-4\).
Étape 4 : \(y(0)=0:\lambda+\mu=4\) ; \(y'(0)=0:\lambda+2\mu=0\) ⟹ \(\mu=-4\), \(\lambda=8\).
LA solution est : \(f(x)=8e^x-4e^{2x}+4x^2-4\).
Résoudre \(y''(x)+2y'(x)+y(x)=4e^{-x}\) sachant \(y(0)=1\) et \(y'(0)=1\) (on admettra que \(f(x)=2x^2e^{-x}\) est une solution particulière).
Voir la correction
Sans second membre : \(r^2+2r+1=0\), \(\Delta=0\), racine double \(r=-1\) : \(y_0(x)=(\lambda x+\mu)e^{-x}\).
Solution générale : \(y(x)=(\lambda x+\mu+2x^2)e^{-x}\).
\(y(0)=1\Rightarrow\mu=1\). \(y'(x)=(\lambda+4x-\lambda x-\mu-2x^2)e^{-x}\), donc \(y'(0)=\lambda-\mu=1\Rightarrow\lambda=2\).
\(f(x)=(2x+1+2x^2)e^{-x}\).
\(x''(t)+4x(t)=-6\sin(t)\).
1. Résoudre \(x''(t)+4x(t)=0\) (ici \(b=0\), \(\Delta<0\), racines imaginaires pures).
2. Vérifier que \(g(t)=-2\sin(t)\) est une solution particulière.
3. En déduire les solutions.
4. Déterminer \(x\) vérifiant \(x(0)=-1\) et \(x'(0)=0\).
Voir la correction
1. \(r^2+4=0\), \(\Delta=-16<0\), \(\alpha=0\), \(\beta=2\) : \(x_0(t)=\lambda\cos(2t)+\mu\sin(2t)\).
2. \(g'(t)=-2\cos(t)\), \(g''(t)=2\sin(t)\). \(g''+4g=2\sin(t)-8\sin(t)=-6\sin(t)\) : vérifié.
3. \(x(t)=\lambda\cos(2t)+\mu\sin(2t)-2\sin(t)\).
4. \(x(0)=-1\Rightarrow\lambda=-1\). \(x'(t)=-2\lambda\sin(2t)+2\mu\cos(2t)-2\cos(t)\), \(x'(0)=2\mu-2=0\Rightarrow\mu=1\). \(x(t)=-\cos(2t)+\sin(2t)-2\sin(t)\).
4. Applications CIRA — équations du second ordre
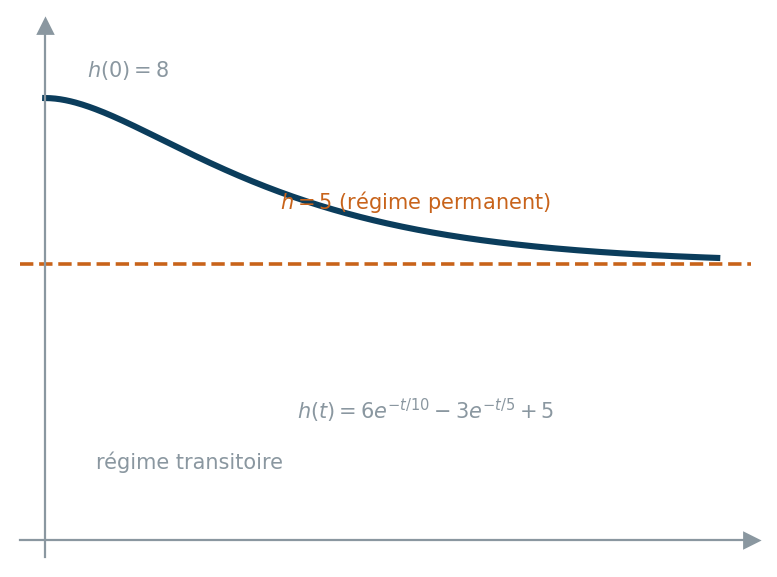
Dans un régulateur de niveau, \(h(t)\) est la hauteur (m) de liquide à l'instant \(t\) (h), sur \([0\,;+\infty[\), solution de \((E):10y''+3y'+0{,}2y=1\).
1.a. Résoudre dans \(\mathbb{R}\) : \(10r^2+3r+0{,}2=0\).
1.b. En déduire les solutions de \((E_0):10y''+3y'+0{,}2y=0\).
2. Vérifier que \(g(t)=5\) est une solution de \((E)\).
3. En déduire l'ensemble des solutions de \((E)\).
4. Avec \(h(0)=8\) et \(h'(0)=0\), un logiciel donne \(h(t)=6e^{-t/10}-3e^{-t/5}+5\). Quelle est la hauteur au bout de deux heures ? Arrondir au dixième.
Voir la correction
1.a. \(\Delta=3^2-4\times10\times0{,}2=9-8=1>0\) : \(r_1=\dfrac{-3-1}{20}=-0{,}2\), \(r_2=\dfrac{-3+1}{20}=-0{,}1\).
1.b. \(y_0(t)=\lambda e^{-0{,}2t}+\mu e^{-0{,}1t}\).
2. \(0{,}2\times5=1\) : vérifié.
3. \(y(t)=\lambda e^{-0{,}2t}+\mu e^{-0{,}1t}+5\).
4. \(h(2)=6e^{-0{,}2}-3e^{-0{,}4}+5\approx6\times0{,}8187-3\times0{,}6703+5\approx4{,}912-2{,}011+5\approx\)7,9 m. Le régime transitoire (les deux exponentielles) s'est déjà presque éteint : la hauteur approche son régime permanent de 5 m, comme le montre le graphique — c'est exactement le comportement recherché pour une bonne régulation de niveau.
\(f(t)\) est la cote (m) d'un plateau à l'instant \(t\) (s), sur \([0\,;+\infty[\), solution de \((E):y''+5y'+4y=10\).
1.a. Résoudre dans \(\mathbb{R}\) : \(r^2+5r+4=0\).
1.b. En déduire les solutions de \((E_0):y''+5y'+4y=0\).
2. Un logiciel donne \(f(x)=k_1e^{-x}+k_2e^{-4x}+\dfrac{5}{2}\), avec \(f(0)=5\) et \(f'(0)=-1\). Déterminer \(f(x)\).
Voir la correction
1.a. \(\Delta=25-16=9>0\) : \(r_1=\dfrac{-5-3}{2}=-4\), \(r_2=\dfrac{-5+3}{2}=-1\).
1.b. \(y_0(x)=\lambda e^{-x}+\mu e^{-4x}\) (cohérent avec la forme \(k_1e^{-x}+k_2e^{-4x}\) donnée par le logiciel).
2. \(f'(x)=-k_1e^{-x}-4k_2e^{-4x}\). \(f(0)=k_1+k_2+\tfrac52=5\Rightarrow k_1+k_2=\tfrac52\). \(f'(0)=-k_1-4k_2=-1\Rightarrow k_1+4k_2=1\). Par soustraction : \(3k_2=1-\tfrac52=-\tfrac32\Rightarrow k_2=-\tfrac12\), puis \(k_1=\tfrac52+\tfrac12=3\). \(f(x)=3e^{-x}-\dfrac12e^{-4x}+\dfrac52\).
Application finale — Synthèse CIRA
Dans chaque exemple, la solution générale se décompose en \(y=y_0+y_p\). Si toutes les racines caractéristiques ont une partie réelle strictement négative (ex. \(-0{,}1\) et \(-0{,}2\) pour le régulateur de niveau, ou \(-1\) et \(-4\) pour le tapis roulant), alors \(\displaystyle\lim_{t\to+\infty}y_0(t)=0\) : la solution converge vers la seule solution particulière \(y_p\), le régime permanent, après un régime transitoire qui s'éteint. Un système dont toutes les racines ont une partie réelle négative est dit stable — la propriété la plus fondamentale attendue d'une régulation industrielle.
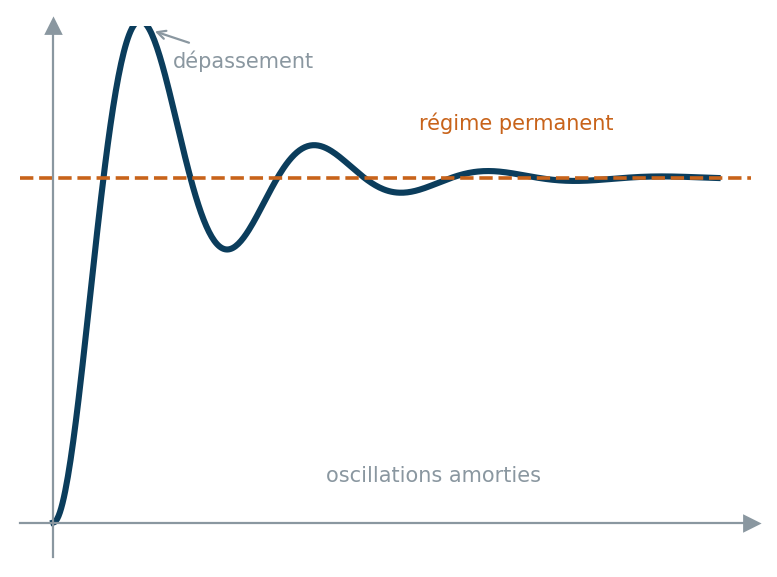
Si les racines sont complexes de partie réelle négative, le régime transitoire est oscillant amorti (dépassement puis oscillations qui s'amortissent, comme sur le graphique ci-dessous — réponse indicielle typique d'un système du second ordre). Si en revanche une racine a une partie réelle positive, ou si \(\Delta<0\) avec \(\alpha=0\) (cas de l'exercice \(x''+4x=-6\sin(t)\)), le régime transitoire ne s'éteint jamais : oscillation entretenue ou système instable, ce qu'un bon réglage de régulateur cherche à éviter.
À l'aide des racines trouvées dans ce chapitre, classer chacun des systèmes suivants : régime apériodique stable (racines réelles négatives), régime oscillant amorti stable (racines complexes de partie réelle négative), ou oscillation entretenue non amortie (racines imaginaires pures).
1. Le régulateur de niveau (racines \(-0{,}1\) et \(-0{,}2\)).
2. Le tapis roulant (racines \(-1\) et \(-4\)).
3. Le système \(x''(t)+4x(t)=-6\sin(t)\) (racines \(2i\) et \(-2i\)).
4. Lequel de ces trois systèmes ne reviendrait jamais spontanément au repos si on le perturbait, une fois le second membre supprimé ?
Voir la correction
1. Racines réelles négatives : régime apériodique stable.
2. Racines réelles négatives : régime apériodique stable.
3. Racines imaginaires pures (partie réelle nulle) : oscillation entretenue non amortie — ni amortie, ni amplifiée.
4. Le système 3 : ses oscillations libres (\(\lambda\cos(2t)+\mu\sin(2t)\)) ne s'éteignent jamais, contrairement aux régimes libres des deux premiers systèmes qui tendent vers 0. C'est précisément ce qu'un ingénieur en automatique cherche à éviter en réglant un correcteur : ramener le système dans une zone où toutes les racines ont une partie réelle strictement négative.