Chapitre 09 — Développements limités
Corrections détaillées et repliables pour chaque exercice du chapitre. Cliquer sur « Voir la correction » pour dérouler le corrigé. La mention à côté du titre (Socle, Consolidation, Approfondissement, Défi CIRA) indique le niveau de difficulté, du plus accessible au plus exigeant.
1. Qu'est-ce qu'un développement limité ?
Un développement limité (DL) à l'ordre n au voisinage de 0 d'une fonction f est une écriture de \(f(x)\), pour \(x\) proche de 0 :
\[f(x) = a_0 + a_1x + a_2x^2 + \ldots + a_nx^n + x^n\varepsilon(x) \quad \text{avec } \lim_{x\to 0}\varepsilon(x)=0\]Le polynôme \(a_0+a_1x+\ldots+a_nx^n\) est la partie régulière du DL : une approximation polynomiale locale de \(f\), d'autant meilleure que \(n\) est grand et \(x\) proche de 0. Le terme \(x^n\varepsilon(x)\) est le reste négligeable.
Conformément au programme de BTS, on obtient toujours un DL à l'aide d'un logiciel de calcul formel (calculatrice graphique, GeoGebra, tableur…) — jamais par un calcul manuel de dérivées successives. Ce qui est exigible : savoir exploiter un DL déjà fourni pour en tirer l'équation d'une tangente, puis la position de la courbe par rapport à elle.
Un logiciel de calcul formel (PolynômeTaylor[f(x), 0, n]) donne, pour \(f(x)=e^x\) :
| Ordre n | Développement limité de \(e^x\) |
|---|---|
| 1 | \(e^x = 1+x+x\varepsilon(x)\) |
| 2 | \(e^x = 1+x+\dfrac12x^2+x^2\varepsilon(x)\) |
| 5 | \(e^x = 1+x+\dfrac12x^2+\dfrac16x^3+\dfrac1{24}x^4+\dfrac1{120}x^5+x^5\varepsilon(x)\) |
Plus l'ordre \(n\) augmente, plus l'approximation polynomiale reste fidèle à la courbe de \(e^x\) loin de 0 (vérifiable en faisant varier \(n\) avec un curseur dans un logiciel de géométrie dynamique).
2. Exploiter un DL : tangente et position de la courbe
Si \(f\) admet, au voisinage de 0, un DL de partie régulière \(a_0+a_1x+a_2x^2+\ldots\) :
1. La tangente à la courbe de \(f\) au point d'abscisse 0 s'obtient en gardant les deux premiers termes (même si \(a_1=0\), tangente horizontale) : \(y=a_0+a_1x\).
2. La position de la courbe par rapport à cette tangente est donnée par le signe du premier terme non nul situé après le terme en x : positif → courbe au-dessus ; négatif → courbe en dessous.
On donne \(e^{-x} = 1 - x + \dfrac12x^2 - \dfrac16x^3 + x^3\varepsilon(x)\).
Étape 1 — tangente : \(a_0=1\), \(a_1=-1\), donc \(y=1-x\).
Étape 2 — position : le premier terme non nul après le terme en x est \(\tfrac12x^2\), positif au voisinage de 0.
La courbe de \(e^{-x}\) est au-dessus de sa tangente au voisinage de 0.
On donne \(\ln(1+x) = x - \dfrac12x^2 + x^2\varepsilon(x)\).
1. Donner l'équation réduite de la tangente à la courbe de \(f(x)=\ln(1+x)\) au point d'abscisse 0.
2. Sur quel intervalle ce DL est-il utilisable, sachant que ln n'est pas définie pour \(x\leqslant-1\) ?
Voir la correction
1. \(a_0=0\), \(a_1=1\) : \(y=x\).
2. \(x>-1\) (domaine de définition de \(\ln(1+x)\)).
On donne \(\dfrac{1}{1-x} = 1 + x + x^2 + x^2\varepsilon(x)\).
1. Donner l'équation réduite de la tangente au point d'abscisse 0.
2. Étudier la position relative de la courbe et de sa tangente au voisinage de 0.
Voir la correction
1. \(a_0=1\), \(a_1=1\) : \(y=1+x\).
2. Le terme suivant est \(x^2\), positif au voisinage de 0 (un carré) : la courbe est au-dessus de sa tangente.
On donne \(\cos(x) = 1 - \dfrac12x^2 + \dfrac1{24}x^4 + x^4\varepsilon(x)\).
1. Donner l'équation réduite de la tangente au point d'abscisse 0 (indication : le coefficient de x est nul).
2. Étudier la position relative de la courbe et de sa tangente au voisinage de 0.
Voir la correction
1. \(a_0=1\), \(a_1=0\) : \(y=1\) (tangente horizontale).
2. Le terme suivant est \(-\tfrac12x^2\), négatif au voisinage de 0 : la courbe est en dessous de sa tangente.
On donne \(\sin(x) = x - \dfrac16x^3 + x^3\varepsilon(x)\).
1. Donner l'équation réduite de la tangente au point d'abscisse 0.
2. Étudier le signe de \(-\tfrac16x^3\) selon que \(x<0\) ou \(x>0\), et en déduire la position de la courbe par rapport à sa tangente dans chaque cas.
3. Qu'appelle-t-on un point où la courbe traverse ainsi sa tangente ?
Voir la correction
1. \(a_0=0\), \(a_1=1\) : \(y=x\).
2. Pour \(x<0\) : \(x^3<0\) donc \(-\tfrac16x^3>0\) → courbe au-dessus. Pour \(x>0\) : \(x^3>0\) donc \(-\tfrac16x^3<0\) → courbe en dessous.
3. Un point d'inflexion : la courbe de la fonction sinus traverse sa tangente au point d'abscisse 0, en passant d'au-dessus à en dessous.
3. Applications CIRA
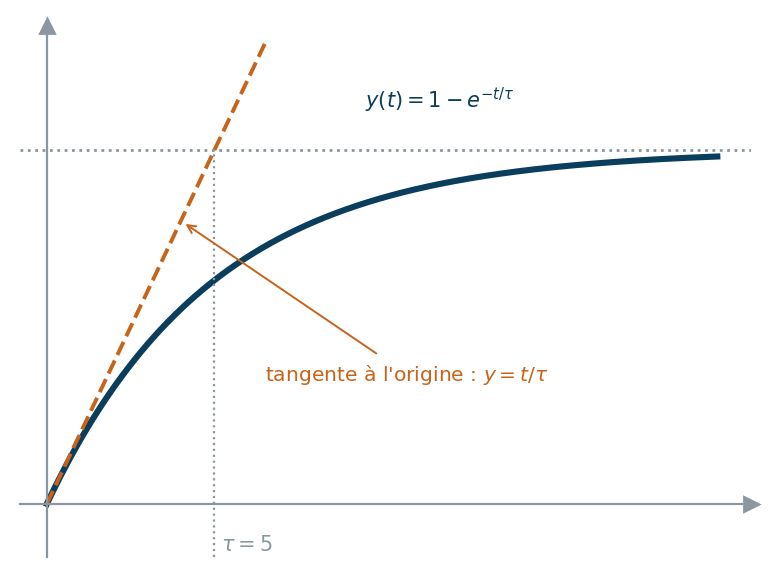
La réponse indicielle d'un capteur du premier ordre de constante de temps \(\tau\) est \(y(t)=1-e^{-t/\tau}\). On prend \(\tau=5\) s : \(y(t)=1-e^{-t/5}\).
1. On donne \(e^{-x}=1-x+\tfrac12x^2+x^2\varepsilon(x)\). En posant \(x=t/5\), en déduire le DL à l'ordre 2 en 0 de \(e^{-t/5}\), puis de \(y(t)\).
2. Donner l'équation réduite de la tangente à l'origine.
3. Pour quelle valeur de t cette tangente atteint-elle 1 (régime permanent) ? Que remarque-t-on par rapport à \(\tau\) ?
4. Étudier la position de la courbe par rapport à cette tangente au voisinage de 0. Pourquoi la courbe réelle s'écarte-t-elle en dessous de la droite tracée depuis l'origine ?
Voir la correction
1. \(e^{-t/5}=1-\tfrac{t}{5}+\tfrac12\left(\tfrac{t}{5}\right)^2+t^2\varepsilon(t)=1-\tfrac{t}{5}+\tfrac{t^2}{50}+t^2\varepsilon(t)\). Donc \(y(t)=\tfrac{t}{5}-\tfrac{t^2}{50}+t^2\varepsilon(t)\).
2. \(a_0=0\), \(a_1=\tfrac15\) : \(y=\tfrac{t}{5}\).
3. \(\tfrac{t}{5}=1 \Leftrightarrow t=5\) : on retrouve exactement \(t=\tau\). C'est le principe même de la méthode de la tangente à l'origine.
4. Le terme suivant est \(-\tfrac{1}{50}t^2\), négatif pour \(t>0\) : la courbe reste en dessous de sa tangente. C'est pourquoi, sur un enregistrement réel, la courbe s'infléchit progressivement sous la droite tracée depuis l'origine, au lieu de continuer tout droit jusqu'au régime permanent.
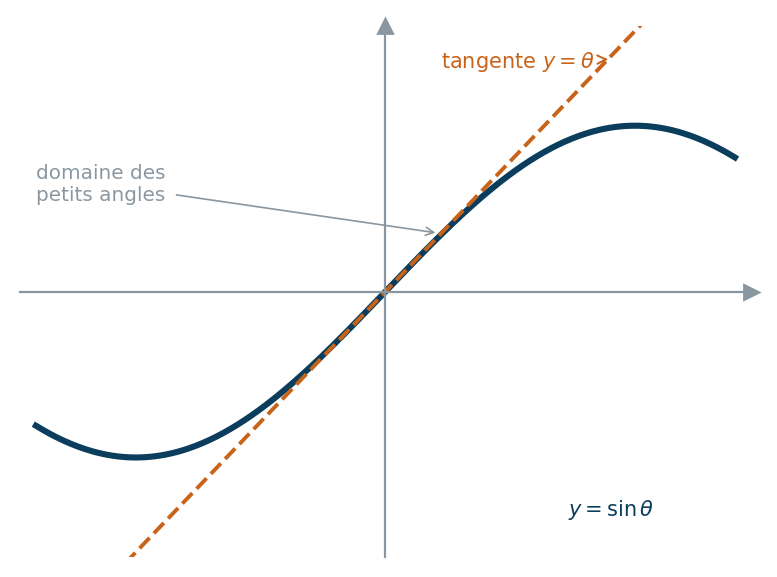
Dans un inclinomètre, un pendule de régulation ou un asservissement d'angle, l'écart angulaire \(\theta\) (rad) intervient via \(\sin(\theta)\). On donne \(\sin(\theta)=\theta-\tfrac16\theta^3+\theta^3\varepsilon(\theta)\).
1. Rappeler l'équation de la tangente à la courbe de sinus au point d'abscisse 0 (l'approximation des petits angles).
2. Calculer, à \(10^{-4}\) près, l'erreur \(|\sin(\theta)-\theta|\) pour \(\theta=0{,}3\) rad puis \(\theta=0{,}5\) rad (on prendra \(\sin(0{,}3)\approx0{,}2955\) et \(\sin(0{,}5)\approx0{,}4794\)).
3. En tolérant une erreur relative inférieure à 2 %, l'approximation est-elle satisfaisante pour \(\theta=0{,}3\) rad ? Pour \(\theta=0{,}5\) rad ?
Voir la correction
1. \(y=\theta\) : \(\sin(\theta)\approx\theta\) pour \(\theta\) petit.
2. Pour \(\theta=0{,}3\) : \(|0{,}2955-0{,}3|=0{,}0045\). Pour \(\theta=0{,}5\) : \(|0{,}4794-0{,}5|=0{,}0206\). L'erreur est environ 4,6 fois plus grande à 0,5 rad — cohérent avec un terme d'erreur en \(\theta^3\) (\((0{,}5/0{,}3)^3\approx4{,}6\)).
3. Erreur relative à 0,3 rad : \(0{,}0045/0{,}2955\approx1{,}5\,\%\) — satisfaisant. Erreur relative à 0,5 rad : \(0{,}0206/0{,}4794\approx4{,}3\,\%\) — non satisfaisant (au-delà du seuil de 2 %).
4. Reconnaître une fonction à partir de son DL
Un logiciel de calcul formel a fourni trois DL en 0 :
(1) \(\sin(2x)=2x-\tfrac43x^3+x^3\varepsilon(x)\) (2) \(\dfrac{\sin(x)}{x}=1-\tfrac16x^2+\tfrac1{120}x^4+x^4\varepsilon(x)\) (3) \(\sin(x^2)=x^2-\tfrac16x^6+x^6\varepsilon(x)\)
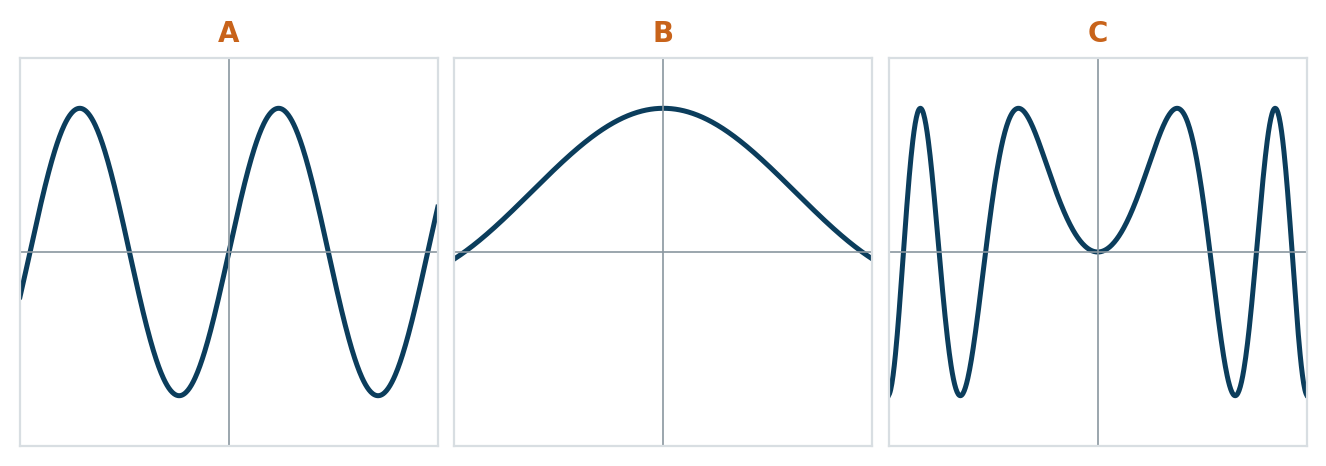
1. Associer chaque DL (1), (2), (3) à la courbe A, B ou C correspondante, en justifiant à l'aide du (ou des) premier(s) terme(s) du DL.
2. Pour chacune des trois fonctions, donner l'équation réduite de sa tangente au point d'abscisse 0.
Voir la correction
1. (1) a pour premier terme \(2x\) (impair, pente 2 à l'origine, oscillation d'amplitude constante) : courbe A. (2) a pour terme constant 1 (fonction paire, une seule bosse centrée en 1) : courbe B. (3) a pour premier terme \(x^2\) (pair, plat à l'origine puis oscillation de fréquence croissante) : courbe C.
2. (1) \(a_0=0, a_1=2\) : \(y=2x\). (2) \(a_0=1, a_1=0\) : \(y=1\) (horizontale). (3) \(a_0=0, a_1=0\) (le premier terme est en \(x^2\)) : \(y=0\) (l'axe des abscisses lui-même).
Le débit \(Q\) (L·min⁻¹) d'une vanne dépend de la hauteur \(h\) (cm) selon \(Q(h)=5\sqrt{h}\). On veut un modèle affine de \(Q\) valable près de \(h_0=4\) cm — un DL n'étant défini qu'en 0, il faut d'abord s'y ramener par un changement de variable.
1. On pose \(u=h-4\). Vérifier que \(Q(4+u)=10\sqrt{1+u/4}\).
2. On donne \(\sqrt{1+x}=1+\tfrac12x+x\varepsilon(x)\). En posant \(x=u/4\), en déduire le DL à l'ordre 1 en \(u=0\) de \(\sqrt{1+u/4}\).
3. En déduire une approximation affine de \(Q(h)\) valable pour \(h\) proche de 4.
4. Comparer, à \(10^{-2}\) près, valeur exacte et valeur approchée de \(Q(h)\) pour \(h=4{,}4\) puis \(h=6\) (on prendra \(\sqrt{4{,}4}\approx2{,}10\) et \(\sqrt6\approx2{,}45\)). Commenter.
5. Conclure sur le domaine de validité de ce modèle affine.
Voir la correction
1. \(4+u=4(1+u/4)\), donc \(Q(4+u)=5\sqrt{4(1+u/4)}=5\times2\times\sqrt{1+u/4}=\)\(10\sqrt{1+u/4}\).
2. Avec \(x=u/4\) : \(\sqrt{1+u/4}=1+\tfrac{u}{8}+u\varepsilon(u)\).
3. \(Q(4+u)\approx10\left(1+\tfrac{u}{8}\right)=10+1{,}25u\). En revenant à \(h=4+u\) : \(Q(h)\approx10+1{,}25(h-4)=1{,}25h+5\).
4. Pour \(h=4{,}4\) : exacte \(\approx5\times2{,}10=10{,}50\) ; approchée \(=10+1{,}25\times0{,}4=10{,}50\) — écart quasi nul. Pour \(h=6\) : exacte \(\approx5\times2{,}45=12{,}25\) ; approchée \(=10+1{,}25\times2=12{,}50\) — écart de 0,25. L'écart augmente avec l'éloignement à \(h_0\).
5. Ce modèle affine n'est valable qu'au voisinage du point de fonctionnement \(h_0=4\) — c'est exactement le principe de la linéarisation utilisée pour concevoir un régulateur autour d'un point de consigne.
Application finale — Synthèse CIRA
Un capteur de pression a pour réponse indicielle \(y(t)=1-e^{-t/8}\) (\(\tau=8\) s).
1. En s'appuyant sur le DL de \(e^{-x}\) (section 1) et la méthode de la section 3, donner le DL à l'ordre 2 en 0 de \(y(t)\), puis l'équation de la tangente à l'origine.
2. Vérifier que cette tangente atteint 1 exactement pour \(t=\tau=8\) s.
3. Calculer \(y(8)\) à \(10^{-3}\) près (on prendra \(e^{-1}\approx0{,}368\)). Comparer à la valeur 1 donnée par la tangente, et expliquer pourquoi on définit plutôt le temps de réponse par le critère « 63 % de la valeur finale ».
Voir la correction
1. Avec \(x=t/8\) : \(e^{-t/8}=1-\tfrac{t}{8}+\tfrac{t^2}{128}+t^2\varepsilon(t)\), donc \(y(t)=\tfrac{t}{8}-\tfrac{t^2}{128}+t^2\varepsilon(t)\). Tangente : \(y=\tfrac{t}{8}\).
2. \(\tfrac{t}{8}=1\Leftrightarrow t=8=\tau\) : vérifié.
3. \(y(8)=1-e^{-1}\approx1-0{,}368=0{,}632\). La courbe réelle n'atteint que 63,2 % de sa valeur finale à \(t=\tau\), très loin des 100 % donnés par l'extrapolation de la tangente. C'est pourquoi le temps de réponse d'un capteur du premier ordre se définit en pratique par le critère des 63 %, et non par l'intersection de la tangente à l'origine avec le régime permanent, qui ne fait qu'estimer \(\tau\) graphiquement.